Este es un espacio dedicado a temas tecnológicos de actualidad e interés general, haciendo énfasis en la mecánica y la electrónica industrial.
Mostrando entradas con la etiqueta tipos de reductores de velocidad. Mostrar todas las entradas

sábado, 30 de noviembre de 2013

REDUCTORES DE VELOCIDAD (SEGUNDA PARTE)

En la industria los reductores son solicitados de acuerdo a las características geométricas de sus entradas y salidas, así como también a  tres parámetros fundamentales:  Potencia transmitida (en nuestro país por lo general se habla de H.P. o caballos de fuerza, o bien Kilowatts), Torque (en N-m ó Lb-pulg.), y ratio o relación de transmisión. Con dicha información se acude a los catálogos comerciales o bien se piden directamente con tales datos.
La entradas y salidas pueden ser sólidas (ejes sólidos):
Huecas:
 

O bien, una combinación de ambas:
La entrada es una sola, pero el reductor puede tener más de una salida (por lo general hay hasta dos salidas, pero podrían ser más, suelen usar engranajes del tipo ´"planetario"):
 
 
Por la posición, las entradas y salidas pueden, a su vez ser COAXIALES ( es decir, ambas alineadas)
 
PARALELAS (no necesariamente alineadas y coplanares):
ORTOGONALES (O ejes a 90°) que a su vez pueden tener:
*Entrada y salida horizontal:

*Entrada vertical y salida horizontal o viceversa:
 Todo ello en cuanto a las características geométricas. Respecto a los parámetros de selección , la potencia (sea en H.P, ó KW.), para fines prácticos, puede considerarse como la misma entregada por el motor, en caso por ejemplo no se tengan disponibles o visibles los datos de placa del reductor, como en este caso:
Como se ve, ni siquiera conocemos el torque de salida, pero sí las respectivas RPM y el Ratio o "Relación de transmisión" que se define como el cociente de dividir las RPM de salida entre las de entrada. Bastaría conocer entonces las RPM del motor por ejemplo y el "Ratio" para conocer las RPM de salida, y basándonos en la relación:
 
POTENCIA (KW) = TORQUE (Nm) x RPM x(3,14/30)
 
Con ello despejamos el Torque respectivo.

 
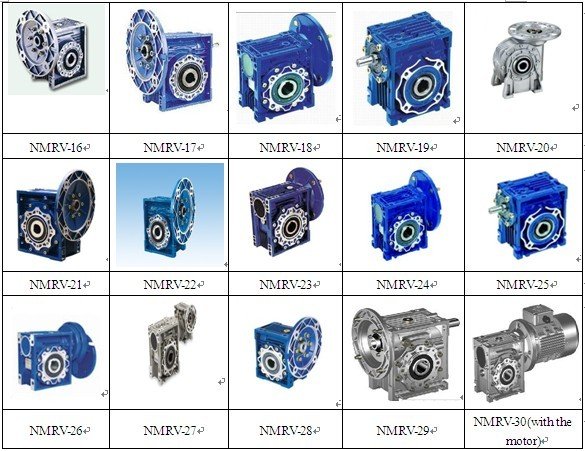
 Al especificarse un reductor son absolutamente necesarias estas cuestiones. Otro detalle importante en la selección (caso de reductores accionados por motores eléctricos trifásicos o monofásicos) son las "bridas" de empalme reductor-motor, por suerte estas se encuentran estandarizadas y esta información se encuentra disponible en los mismos catálogos comerciales. He aquí algunos ejemplos:
Continuaremos en las próximas semanas con este interesante tópico. Quedamos atentos a cualquier inquietud que nos formulen vía Facebook o Twitter. Muchas gracias por su atención.


lunes, 28 de octubre de 2013

REDUCTORES DE VELOCIDAD (PRIMERA PARTE)

Y bueno, tal como se ha prometido, a partir de este momento empezaremos a conocer parámetros importantes en los reductores de velocidad, que se emplean en numerosos tipos y tamaños de empresas industriales.
No nos centraremos tanto en principios sino en marcas comerciales y datos que son bastante necesarios tanto para selección en el caso de diseño (aún para el diseño de los mismos reductores) como para el mantenimiento de los mismos.
La mayoría de nosotros (profesionales de la mecánica) conoce ya el fundamento de estos dispositivos: las transmisiones o trenes de engranajes (en sus variadas configuraciones y tipos).
 
Por lo pronto, podemos ir haciendo una pequeño deslinde conceptual:
 
Cuando hablamos de "reductor de velocidad" o simplemente "reductor" nos estamos refiriendo a un mecanismo destinado a modificar (bajar generalmente) la velocidad de salida de un motor, sea uno "grande", hidráulico, de combustión (diesel, gasolinero, etc.) o eléctrico (monofásico o trifásico y de corrientes alternas), o bien uno relativamente pequeño hasta uno muy pequeño y de corriente continua. Al disminuir la velocidad de salida del motor se producirá un incremento en la capacidad de torque del motor; ello debido a la relación matemática:
 
POTENCIA (Watt) = TORQUE (Nm) x VELOCIDAD ANGULAR(rad/s)
 
Que podemos escribir como:
 
TORQUE (Nm) = POTENCIA (Watt) / VELOCIDAD ANGULAR(rad/s)
 
Obviamente que al disminuir el valor del denominador en la fracción (la velocidad angular), el torque aumenta.
Ahora bien, si hablamos de un "motorreductor", estamos hablando de una máquina compuesta por un "motor" (de cualquier naturaleza) y un "reductor de velocidad". Aquí ilustramos lo afirmado:
 
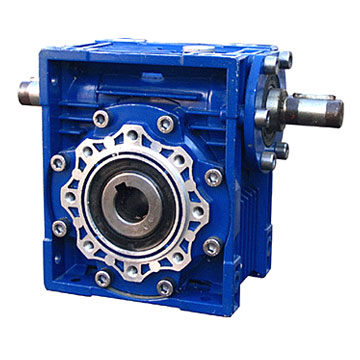
 Un reductor de velocidad:
 
 
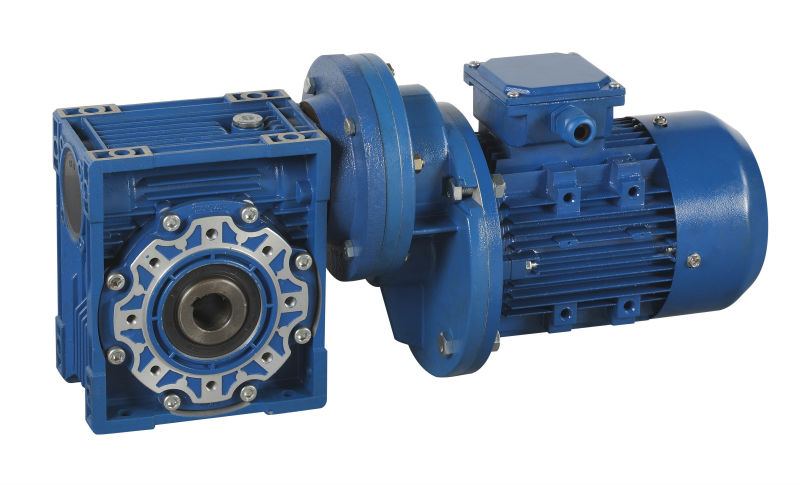
 Un motorreductor (motor + reductor):
 
 
Motorreductores "grandes":  dos accionados por motores eléctricos trifásicos (380 - 440 voltios - 60 Hz, para el caso de nuestro país) y motorreductor  marino:  


Motorreductores "pequeños" accionados por pequeños motores eléctricos de corriente continua (del orden de hasta 12-24 voltios )
En adelante nos toca hablar de cuestiones netamente prácticas. Bienvenidos por ahora a este nuevo tema de discusión. Espero toda suerte de inquietudes afines al tema en cualquiera de nuestros medios de contacto (aquí, en Facebook o twitter)

Bienvenido el nuevo mes y el nuevo tema. Un abrazo para todos.