Este es un espacio dedicado a temas tecnológicos de actualidad e interés general, haciendo énfasis en la mecánica y la electrónica industrial.

viernes, 29 de mayo de 2009

CONTROL DE VELOCIDAD DE MOTORES DE CORRIENTE ALTERNA (III PARTE)


Concluiré esta serie de artículos referidos al control de velocidad para motores de CA haciendo ahora mención de los métodos utilizados para los motores industriales llamados “variadores de frecuencia” o “Controles de Estado Sólido” y que someramente se les describió en el primer artículo, ahora daremos una idea más clara de sus principios de funcionamiento. Es necesario indicar que los circuitos involucrados son bastante más complejos. Los motores pueden ser, en este caso, monofásicos o trifásicos pero el común denominador en los sistemas de control son los famosos “tiristores” o SCR’s .
En el artículo previo se pudo observar la influencia del TRIAC sobre la onda de corriente alterna; el SCR tiene un efecto similar, con la diferencia de que las ondas “negativas” desaparecen, tal como ocurre en los “rectificadores” convencionales basados en diodos. Un tiristor se puede considerar como un interruptor extrarrápido, que puede permitir el paso de una parte de las semiondas de una corriente alterna solamente, como vemos en la figura siguiente:


Según el tipo de corriente alterna (trifásica o monofásica) los “rectificadores” basados en tiristores pueden ser:


Monofásicos: Se construyen rectificadores a tiristores, para circuitos monofásicos, ya sean de media onda o de onda completa, y se suelen emplear para el control de velocidad de pequeños motores, como es el caso de los que accionan máquinas herramientas, electrodomésticos, incluso se emplean actualmente para el control de las herramientas manuales, utilizadas hoy en día tanto en el campo profesional, como para simples labores de bricolaje. En la figura de abajo vemos dos esquemas de rectificadores monofásicos a tiristores, el primero de media onda y el segundo de onda completa, ambos conectados a un motor de corriente continua M, cuya velocidad puede ser regulada, variando el instante en que se producen los impulsos de puerta del tiristor y por tanto, la tensión aplicada al motor


Como podrá observarse, es un motor de corriente contínua o universal.
No obstante éste sistema, en corriente monofásica, podría ser reemplazado ventajosamente por alguno de los dos circuitos indicados en los artículos previos.


Trifásicos: Que son los motores de los que no se hizo alusión en los artículos previos y que a su vez se subdividen en dos:


Rectificadores trifásicos semi-controlados con tiristores.


Este es el circuito más utilizado para grandes y medias potencias. Como podemos ver, lleva tres diodos y tres tiristores. Funciona practicamente igual que si llevará solamente diodos, lo único reseñable es que llevan un circuito de control del disparo de los tiristores adicional. Los circuitos de control van montados en placas de circuito impreso, y en la actualidad se emplean con pequeños microprocesadores para poder añadirles más funciones, además del control del disparo de los tiristores. Algunas de éstas funciones pueden ser: detección de averías, de selección, de registro, etc.


Rectificadores trifásicos controlados con tiristores.


En cambio, este otro circuito de tiristores se utiliza bastante poco. Resulta mucho más caro que el semi-controlado, no solamente en lo referente al número de tiristores, sino al sistema de control que requiere.

En los dos circuitos, la protección se realiza exactamente igual que si de diodos se tratara. Y recordar, si un rectificador lleva tiristores, es porque se quiere tener un control, normalmente de un motor, algo que no se puede hacer con diodos.

¿Y cómo gobiernan en corriente contínua a los motores de corriente alterna?, nos falta aún una etapa que es la de "ondulación", esto es, volver la corriente contínua en alterna pero con frecuencia "ajustable", es precisamente la corriente contínua quien hace la "magia" de "regular la velocidad del motor". Este "ondulador" también está basado en tiristores. Ver el esquema:


El capacitor de "filtro" tiene, en este caso, una función similar al de las "fuentes de corriente contínua" o "eliminadores de pila", y es la de "suavizar" las semiondas en la forma siguiente:


Aquí vemos el caso del control para un motor síncrono:

Ya se indicó que estos sistemas de control son bastante costosos, pero, a largo plazo podrían ser rentables. Es cuestión de hacer el estudio respectivo según sea el caso.

Tienen también otras ventajas potenciales, asi podemos mencionar lo siguiente:

-Permite arranques suaves, progresivos y sin saltos.
-Controla la aceleración y el frenado progresivo.
-Limita la corriente de arranque.
-Permite el control de rampas de aceleración y deceleración regulables en el tiempo.
-Consigue un ahorro de energía cuando el motor funcione parcialmente cargado, con acción directa sobre el factor de potencia
-Puede detectar y controlar la falta de fase a la entrada y salida de un equipo. Protege al motor.
-Puede controlarse directamente a través de un autómata o microprocesador.
-Se obtiene un mayor rendimiento del motor.
-Nos permite ver las variables (tensión, frecuencia, r.p.m, etc…). Si se usa un display, claro está

No la desventaja del costo, estos sistemas de control tienen aplicaciones en maquinaria industrial tal como es el caso de:

• Transportadoras. Controlan y sincronizan la velocidad de producción de acuerdo al tipo de producto que se transporta, para dosificar, para evitar ruidos y golpes en transporte de botellas y envases, para arrancar suavemente y evitar la caída del producto que se transporta, etc.
• Bombas y ventiladores centrífugos. Controlan el caudal, uso en sistemas de presión constante y volumen variable. En este caso se obtiene un gran ahorro de energía porque el consumo varía con el cubo de la velocidad, o sea que para la mitad de la velocidad, el consumo es la octava parte de la nominal.
• Bombas de desplazamiento positivo. Control de caudal y dosificación con precisión, controlando la velocidad. Por ejemplo en bombas de tornillo, bombas de engranajes. Para transporte de pulpa de fruta, pasta, concentrados mineros, aditivos químicos, chocolates, miel, barro, etc.
• Ascensores y elevadores. Para arranque y parada suaves manteniendo la cupla del motor constante, y diferentes velocidades para aplicaciones distintas.
• Extrusoras. Se obtiene una gran variación de velocidades y control total de de la cupla del motor.
• Centrífugas. Se consigue un arranque suave evitando picos de corriente y velocidades de resonancia.
• Prensas mecánicas y balancines. Se consiguen arranques suaves y mediante velocidades bajas en el inicio de la tarea, se evitan los desperdicios de materiales.
• Máquinas textiles. Para distintos tipos de materiales, inclusive para telas que no tienen un tejido simétrico se pueden obtener velocidades del tipo random para conseguir telas especiales.
• Compresores de aire. Se obtienen arranques suaves con máxima cupla y menor consumo de energía en el arranque.
• Pozos petrolíferos. Se usan para bombas de extracción con velocidades de acuerdo a las necesidades del pozo.

Con esto doy por concluido el tema referente al control de velocidad para motores de C.A. Agradezco muy efusivamente al amigo Francisco Villalta por su comentario que practicamente me comprometió con esta tercera entrega. También agradezco los demás comentarios vertidos y doy la bienvenida a los nuevos participantes de este pequeño blog. Hasta una próxima entrega. Cordialísimos saludos.


miércoles, 29 de abril de 2009

CONTROL DE VELOCIDAD PARA MOTORES DE CORRIENTE ALTERNA (II PARTE)

El primer artículo describió dos formas diferentes de llevar a cabo el control de velocidad para un motor de corriente alterna sin necesidad de rectificar la onda senoidal (conversìón a corriente contínua), que es la que puede apreciarse abajo y, naturalmente, la mayoria de nosotros conoce:

En el caso de optar por los "variadores de frecuencia", lo que hacemos es hacer "más estrecha" cada cresta de la onda, ya que el tiemplo de un ciclo se reduce, algo así como esto: Si se usa en cambio un circuito de control basado en triacs, como los dimmers que se describieron, la onda senoidal inicial se "recorta" y tendría alguna de estas formas:

¿Y cuál es la influencia de todo ello en los motores?, en el primer caso ya se vio la dependencia del rpm del motor respecto de la frecuencia, mientras que para el segundo caso se "interrumpe la alimentación del motor" por un pequeñísimo intervalo de tiempo en forma intermitente.

Veamos ahora otro método interesante de control que también está basado en un circuito y es obviamente mucho más económico que un variador de frecuencia:
A cominezos de los años 90, la poderosa firma alemana TELEFUNKEN introduce una familia de circuitos integrados destinados precisamente al control de velocidad para motores, me refiero a la gama U2XX B, de la cual se puede citar un ejemplo interesante, el U208 B. La misma firma proporciona (en la hoja de datos del Circuito Integrado) detalles referentes al circuito con el que funciona:


Se muestra entonces el circuito de base para controlar la velocidad de motores en máquinas. Todos los resistores son de valores entre 1.5 y 2 watts (los valores de cada componente son visibles, y si no lo están, aquí puedes descargar la hoja de datos de este integrado: http://www.datasheetarchive.com/U208B-datasheet.html). Hay muchísimos otros integrados en esta familia (como indiqué más arriba), están el U 209 B, 210 B, 211 B, etc. y sus hojas de datos con sus respectivos circuitos están disponibles en la red, pero, mi deseo era simplemente ilustrar el uso de estos componentes como alternativa para el control de velocidad en motores de C.A. con un ejemplo útil. Todo comentario a estos artículos, cualquier pregunta o sugerencia son bienvenidos. Hasta la próxima oportunidad.


lunes, 23 de marzo de 2009

CONTROL DE VELOCIDAD DE MOTORES DE CORRIENTE ALTERNA (I)


La gran mayoría de máquinas utilizadas de manera más común en las industrias de nuestro país: molinos, chancadoras, zarandas, sistemas de bombeo, ventilación, etc. , están accionadas por motores de corriente alterna. Por lo general no se requiere control de velocidad en dichas máquinas, o en todo caso, se asocia el “control de velocidad” con los clásicos sistemas de reducción de velocidad (sistemas de engranajes, transmisiones por correas o cadenas, etc.), sin embargo un verdadero sistema de control puede facilitar la operación de esas máquinas e incrementar su productividad.
En el presente artículo vamos a reseñar y comparar todos los sistemas de control de velocidad para motores de C.A existentes.


Variadores de frecuencia (FUENTE: WIKIPEDIA)


Un variador de frecuencia (siglas VFD, del inglés: Variable Frequency Drive o bien AFD Adjustable Frequency Drive) es un sistema para el control de la velocidad rotacional de un motor de corriente alterna (AC) por medio del control de la frecuencia de alimentación suministrada al motor. Un variador de frecuencia es una caso especial de un variador de velocidad. Los variadores de frec. son también conocidos como drivers de frecuencia ajustable (AFD), drivers de CA, microdrivers o inversores. Dado que el voltaje es variado a la vez que la frecuencia, a veces son llamados drivers VVVF (variador de voltaje variador de frecuencia).


Principio de funcionamiento
Los dispositivos variadores de frecuencia operan bajo el principio de que la velocidad síncrona de un motor de corriente alterna (CA) esta determinada por la frecuencia de CA suministrada y el número de polos en el estátor, de acuerdo con la relación:
Donde RPM = 120 x f / p

RPM = Revoluciones por minuto
f = frecuencia de suministro AC (hertz)
p = Número de polos (adimensional)
Las cantidades de polos mas frecuentemente utilizadas en motores síncronos o en Motor asíncrono son 2, 4, 6 y 8 polos que, siguiendo la ecuación citada resultarían en 3000 RPM, 1500 RPM, 1000 RPM y 750 RPM respectivamente para motores sincrónicos únicamente, funcionando en 50Hz y en CA.
En los motores asíncronos las revoluciones por minuto son ligeramente menores por el propio asincronismo que indica su nombre. En estos se produce un desfase mínimo entre la velocidad de rotación (RPM) del rotor (velocidad "real" o "de salida") comparativamente con la cantidad de RPMs del campo magnético (las cuales si deberían cumplir la ecuación arriba mencionada tanto en Motores síncronos como en motores asíncronos ) debido a que sólo es atraído por el campo magnético exterior que lo aventaja siempre en velocidad (de lo contrario el motor dejaría de girar en los momentos en los que alcanzase al campo magnético) .
El gran problema de éstos dispositivos radica en su costo, que lo hace impráctico para muchisimas aplicaciones.


Control por DIMMER (FUENTE DEL CIRCUITO: http://www.unicrom.com/)


Esta es, en mi concepto, la forma más económica de controlar la velocidad de un motor de corriente alterna. Es en realidad un circuito regulador.
Si se desea controlar la velocidad de un taladro o un ventilador (motores de corriente alterna), este es el circuito que busca.
Muchos de estos circuitos reguladores de potencia tienen un punto de encendido y apagado que no coincide (a este fenómeno se le llama histéresis), y es común en los TRIACS.
Para corregir este defecto se ha incluido en el circuito los resistores R1, R2 y C1.
El conjunto resistor R3 y capacitor C3 se utiliza para filtrar picos transitorios de alto voltaje que pudieran aparecer.
El conjunto de elementos P (potenciómetro) y C2 son los mínimos necesarios para que el triac sea disparado.
El triac controla el paso de la corriente alterna a la carga conmutando entre los estados de conducción (pasa corriente) y corte (no pasa corriente) durante los semiciclos negativos y positivos de la señal de alimentación (110/220 VAC), la señal de corriente alterna.
El triac se disipará cuando el voltaje entre el capacitor y el potenciómetro (conectado a la compuerta del TRIAC) sea el adecuado.
Hay que aclarar que el capacitor en un circuito de corriente alterna (como éste) tiene su voltaje atrasado con respecto a la señal original.
Cambiando el valor del potenciómetro, se modifica la razón de carga del capacitor, el atraso que tiene y por ende el desfase con la señal alterna original.
Esto permite que se pueda tener control sobre la cantidad de corriente que pasa a la carga y así la potencia que en ésta, se va a consumir.
Lista de componentes:
Resistores: 2 de 47 KΩ, (kilohmios), 1 de 100Ω, (ohmios), 1 potenciómetro d 100KΩ (1KΩ = 1 Kilohmio)Capacitores: 3 de 0.1 uF, (uF = microfaradios)Otros:1 TRIAC (depende de la carga, uno de 2 amperios para aplicaciones comunes como este dimmer), 1 enchufe para la carga: de uso general, (110/220 Voltios)

Vamos a ver otro ejemplo interesante de estos circuitos de control basados en TRIACS y SCRS, llamados DIMMERS:

Se trata de alimentar un motor de 3 HP con una alimentación en el campo de 35 VCD y alimentación de la armadura de 0 hasta 35 VCD.
Con este voltaje controlamos la velocidad del motor y por lógica la transmisión (desplazamiento de un brazo que mueve el motor)
Los puntos de control C (común), E (izquierdo), D (derecho), hacen un control reversible controlados por una señal de una fotocelda centradora.
Los SCR conectados como se ve en el diagrama cambian la polaridad que llega a la armadura por los platinos de RL1 , RL2


Elementos:
- 1 Triac, 1 Diac, 2 SCR de 15 Amperes- f1 , f2 ( 2 fusibles) de 10 Amperes- 2 diodos rectificadores de 3 Amperes- RL1 , RL2, 2 relevadores de 24 VCD 8 pines- 1 potenciómetro de 100k- resistencias 22k, 20k, 100 ohm de 1 watt- 2 resistencias de 4.7K de 5 watt- 2 capacitores de 0.22 y 0.47 microfaradios.

Continuaremos en una próxima entrega con este interesante e importante tópico.


viernes, 20 de marzo de 2009

LA GUERRA EN EL MAR

La portada de la revista norteamericana "Naval Proceedings" me impresionó hace algunos años con su titular: "La estrategia naval...no existe", llevándome a pensar en los múltiples cambios que se han dado, tanto a nivel tecnológico como táctico, en los buques de guerra. Una foto impresionante como la de arriba, el imponente USS WISCONSIN, útil hasta la primera guerra del Golfo Pérsico y que es practicamente ya una pieza de museo.
El navío que se ve abajo es el no menos imponente crucero de batalla PEDRO EL GRANDE, de la Armada rusa y que visitó Sudamérica a fines del año pasado. ¿Se ve la diferencia fundamental?. ¡desde luego!, no tiene cañones enormes puesto que ya son un "arma anticuada".


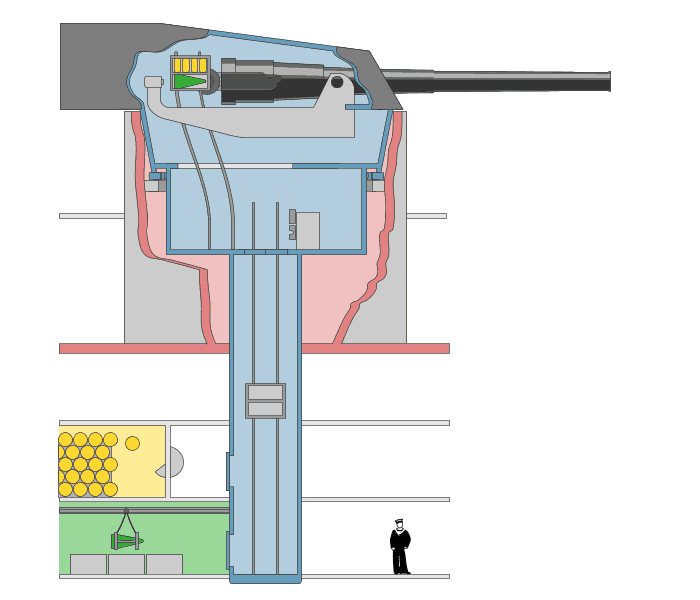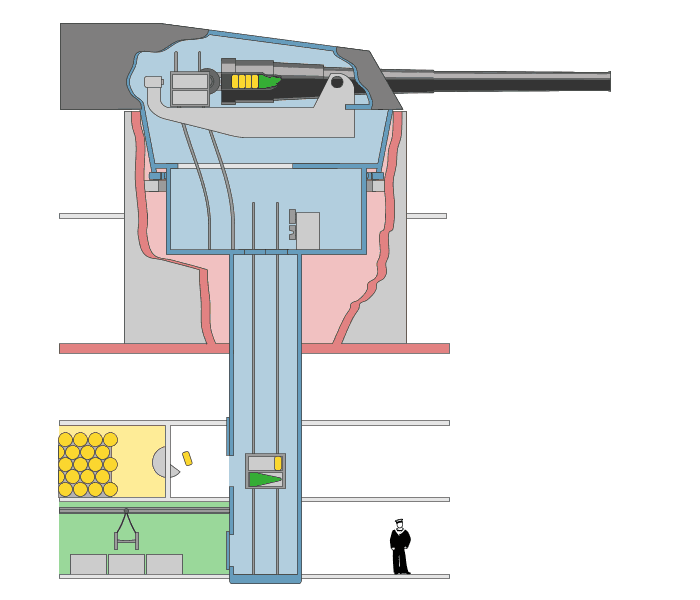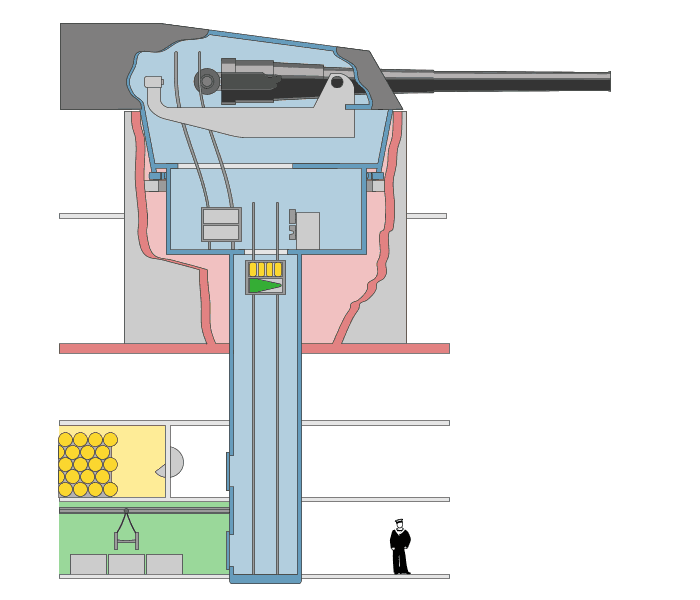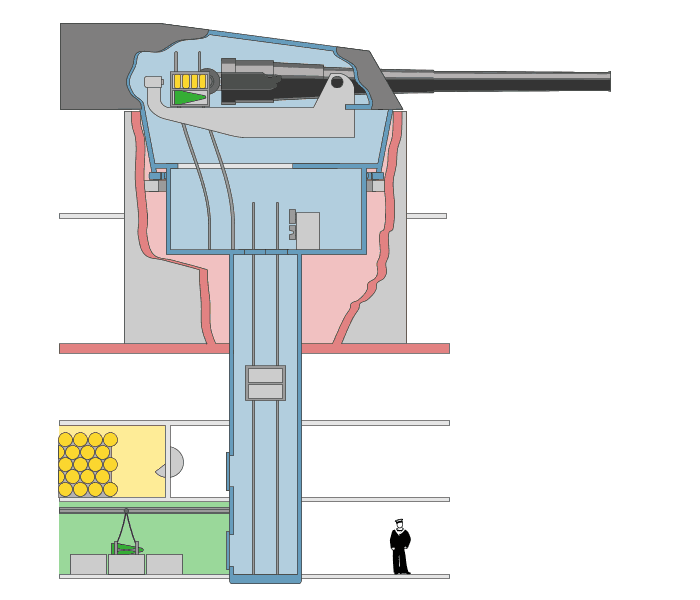
El cañón, como arma básica de un buque, aún subsiste, pero ya no es más el arma fundamental de ataque. Un cañón puede impulsar proyectiles a elevadas velocidades, pero las balas no pueden poseer sistemas de guía electrónicos o sensores dada la altísima temperatura con la que salen de los cañones. Aquí puede verse el principio de funcionamiento de esos cañones.
A diferencia de las balas de cañón, los misiles suelen ser armas mucho más precisas, de alcances incluso superiores a los de las balas convencionales. Un misil consta, como todos sabemos o al menos como podemos imaginarlo, de un sistema de impulsión (motor cohete), de un sistema de guía electrónico (que incluye radar y sensores de calor y proximidad) y, lógicamente, de una carga explosiva.
Desde luego que las velocidades pueden ser inferiores que las de las balas de cañón convencionales, pero tenemos otra ventaja...el alcance.


La pregunta que surge es : Si los misiles pueden lanzarse desde tierra o aviones, para destruir estos navíos, ¿qué papel desempeñan estos últimos entonces en la guerra moderna?. Claro, algunos dirán, hay sistemas antimisiles en los buques...pero también es cierto que hay cada vez más y mejores misiles. Se habla ya incluso de cañones laser, como en las películas de ciencia ficción.
Desde la guerra de Las Malvinas se tomó muy en serio el papel de los misiles en la guerra naval, quizás un poco antes. El detalle es éste...No hay estrategia naval definida en mi concepto, aunque no lo digo como especialista sinó como observador.
Ver este dramático video que recrea el ataque al portaaviones británico INVENCIBLE, durante la guerra mencionada y que fue la escencia de la estrategia argentina durante dicho conflicto.